
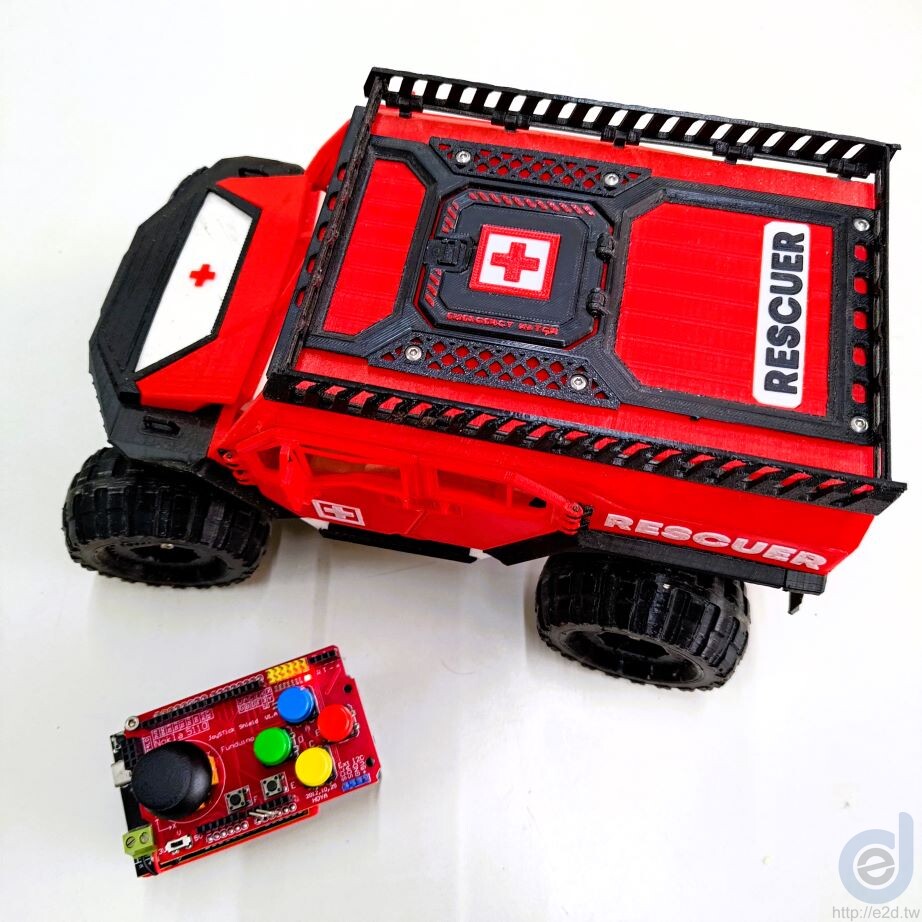
這篇記錄我如何用 3D 列印的車體、ESP32 與自己雕刻的 PCB,從零打造一台無線遙控車:從麵包板驗證、KiCAD 畫電路板、pcb2gcode 轉 G-code,到用 Storm PCB 雕刻機刻出雙面板、焊接組裝,最後搭配藍牙搖桿實際遙控。
緣起:從有線遙控車說起
記得國小五年級,靠著擺攤,買了人生第一台有線遙控車,沒多久就被自己拆開研究,發現主要有兩顆馬達,一個控制前後,另一個控制左右,加上幾片電路板,就這樣開啟了我的飛馳人生。接著上了國中,大堂哥買了一台DIY的無線遙控賽車給我組裝,是那種車子跟遙控器要分開買的四輪驅動,記得兩天就將四輪驅動的車殼組裝好,大堂哥苦笑著說,下個月才能繼續,因為薪水已花了大半。如今那台很貴的四輪驅動遙控車,早已不知道飛馳到哪裡去了!
因為 3D 列印機的普及,加上電子模組這麼方便,要打造一台無線遙控車,似乎已經不需要那麼昂貴了。因緣際會得到一張優惠券,沒想到居然可以從網站直接下載車型檔案,這款車非常有特色:四輪驅動車比例 1:16,車長約 29.5 cm,可開啟車門、引擎蓋,可收折車頂架,並具備懸吊功能與後輪轉向;尤其是組裝說明寫得相當清楚。若你們想進一步了解,可以直接去他們的官方網站:3dsets.com
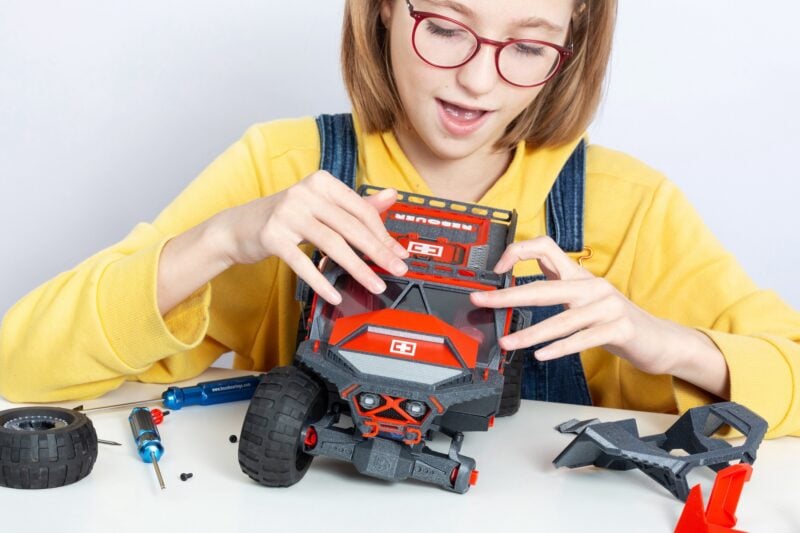
同樣地,我等不及把他們提供的檔案下載下來,讓所有 3D 列印機全員動起來,隔天就把車子組好了。唉!又是一台沒有遙控器的傢伙。
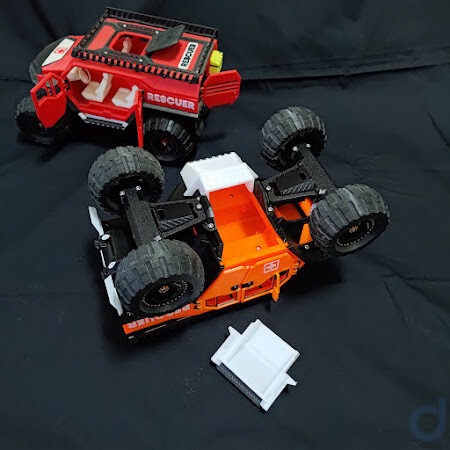
規劃遙控器的零件配置
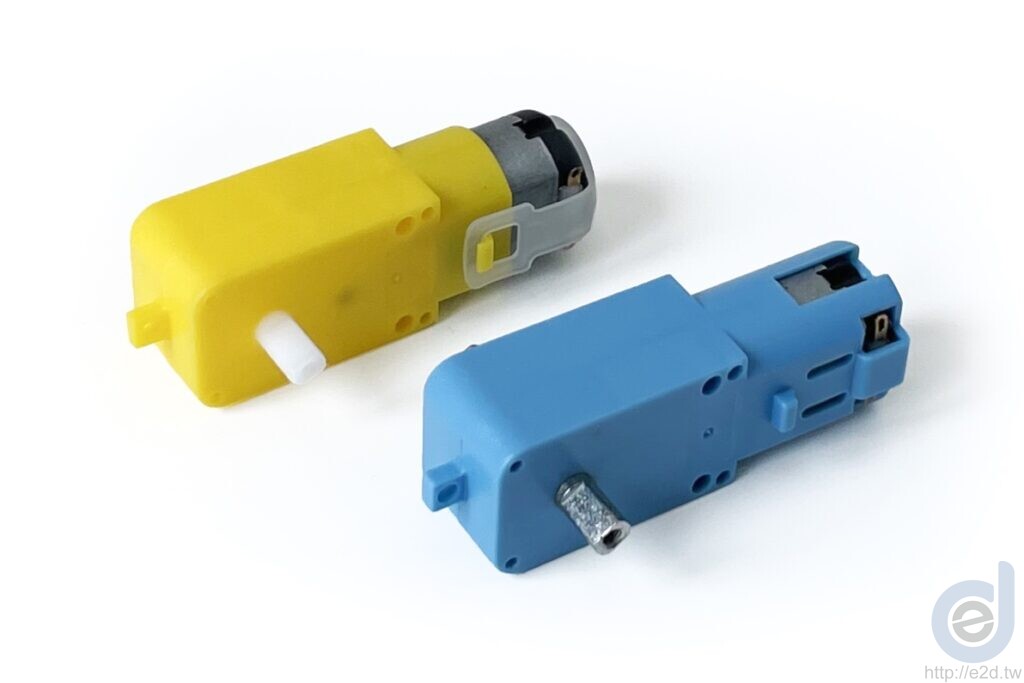
這次我決定自己手搓一個遙控器,先大致確認它的配置。原來它和我小時候玩過的那台有線遙控車相同:一個馬達負責轉速,一個馬達負責方向,但因為是四驅車,前後兩組輪子各自轉動。大概量了一下空間後,我判斷用 ESP32 模組應該可以塞進去,而且資料上也寫明它採用 TT 馬達;既然如此,原本的 AA 電池自然就直接換成 18650 鋰電池。
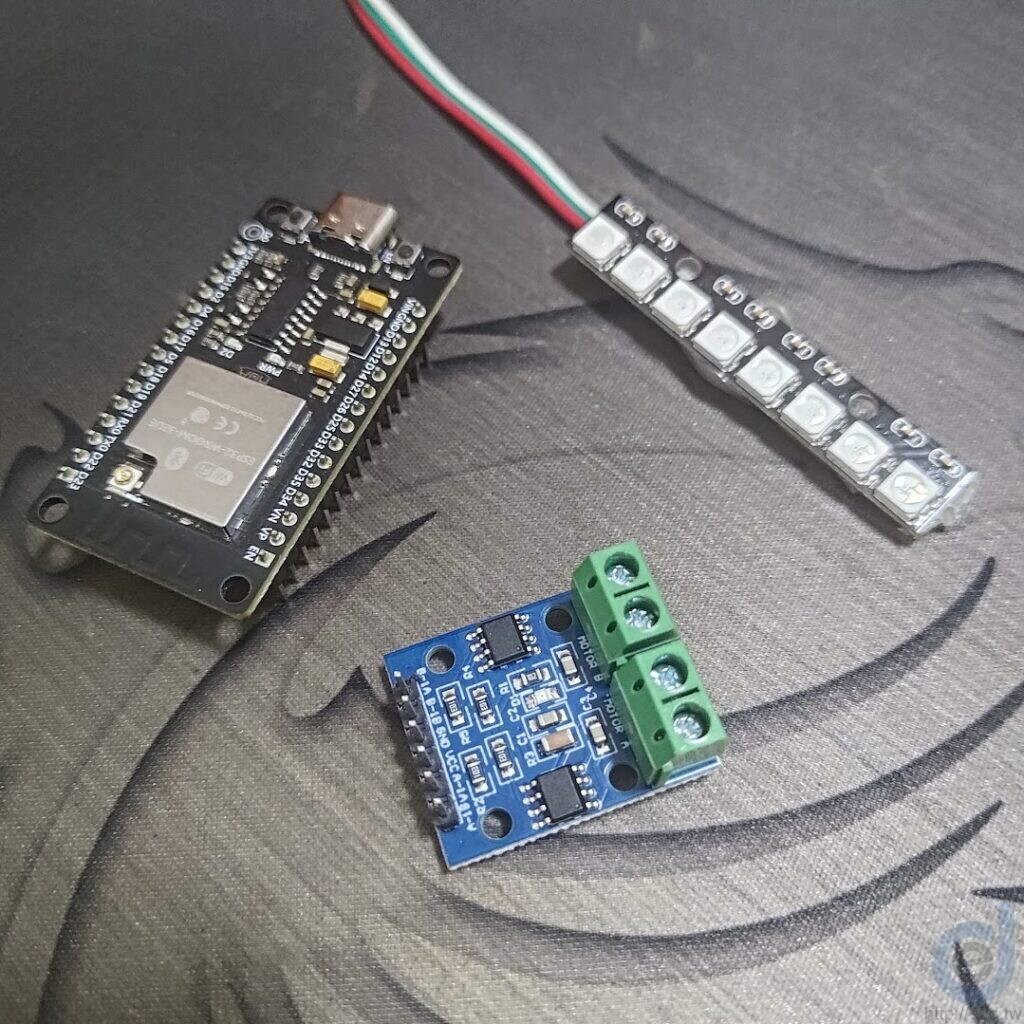
礙於空間限制,只能選用較小顆的馬達驅動模組 L9110S。為了通訊品質,我選了可外掛天線的 ESP32,當然也少不了一顆燈光,接著就開始設計電路圖。
麵包板驗證與 PCB 試刻
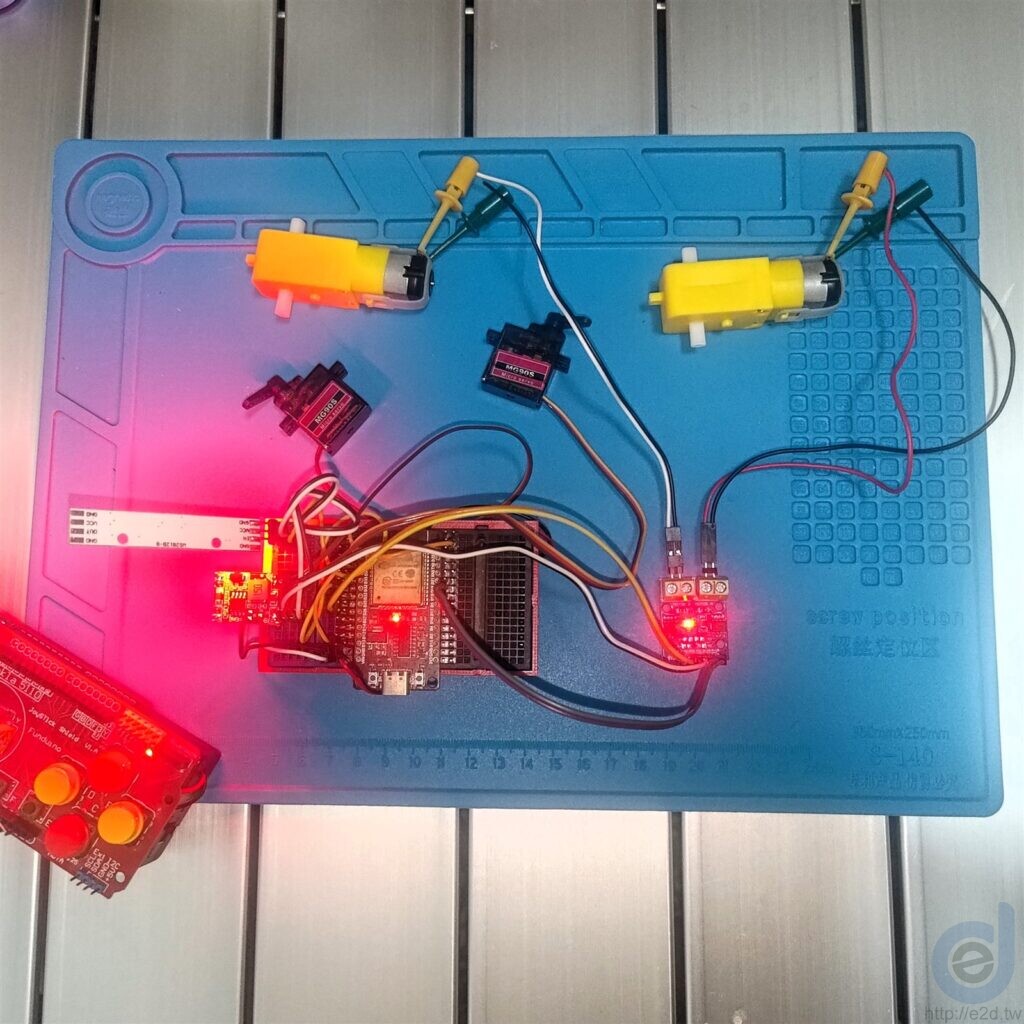
電路圖畫好了,不代表就能安心發包,畢竟一片PCB從下單到收貨都要等上好幾天,燒錯一次代價可不小。所以在正式打樣之前,我先用麵包板把 ESP32、L9110S 馬達驅動模組跟燈光電路兜起來,實際通電驗證訊號跟馬達轉向是否如預期,順便抓出有沒有接錯腳位或短路的地方。
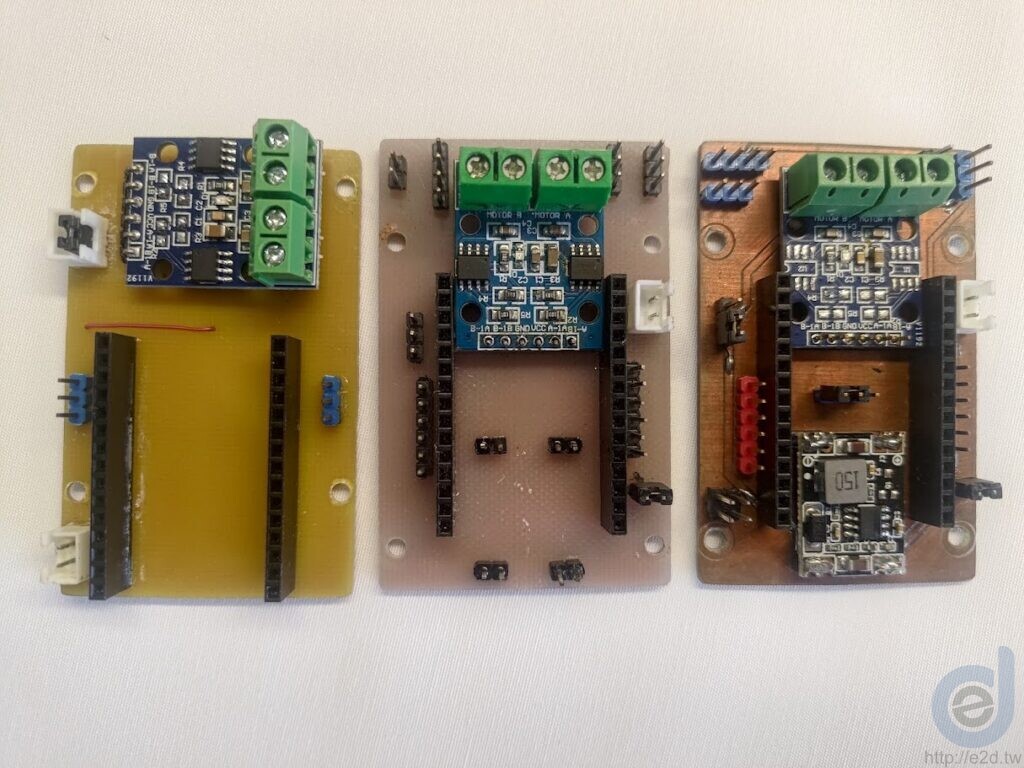
麵包板測試沒問題後,接下來就要依照車身內部的實際空間尺寸,把電路重新設計成一片電路板,畢竟麵包板這麼一大塊,塞不進車殼裡面。緊接著用 Storm PCB 雕刻機自己刻一片電路板出來驗證,實際焊上元件、跑一次完整的走線佈局驗證。不過這個階段其實反反覆覆跑了兩三次:測試電路→發現問題→回頭修改電路圖→再重新雕刻一片板子,前後總共刻了三片不同版本的電路板,才把設計確認到沒問題,最後才放心把設計發包出去打樣量產。
其實一開始也想過,乾脆學網路上那種用銅線一條一條手工點焊的作法,看起來超專業。但仔細想想,這樣真的太挑戰極限了,還是乖乖照規矩來,畫電路圖、發包做板子比較實在。
用 KiCAD 設計電路板
說到電路設計,首先一定要提到 KiCAD。這是一套開源、免費且跨平台的電子設計自動化(EDA)軟體,包含原理圖編輯器和 PCB 設計工具,從畫電路邏輯、設定封裝、產生網表,到 PCB 佈線、DRC/ERC 驗證、輸出 Gerber 製造檔,整套流程都能串起來,而且元件庫龐大、社群活躍。不管是學校教學、Arduino / Raspberry Pi 這類開源硬體專案,還是像我這樣的個人 DIY,都相當好上手。
🔒 接下來的「閱讀全文」內容僅限 e2d 會員與訂閱者觀看。
登入或註冊帳號結語
從麵包板驗證、KiCAD 畫電路,到自己用 Storm PCB 雕刻機刻出雙面板,總算讓這台 3D 列印的無線遙控車真正動了起來,小時候那台不知去向的四驅車,也算是用另一種方式補回來了。自刻 PCB 很適合拿來快速驗證設計,確認沒問題後再交給廠商打樣,品質和效率都會更好。下一步,我想試試改用手機 App 控制,也許再幫它加上更多燈光效果。
同一套 ESP32 加馬達驅動的架構,其實不只能用在四驅車上。接下來也打算換個底盤玩玩看:
- 二輪車:兩顆馬達靠左右輪差速轉向,結構最簡單,也很適合挑戰自平衡車。
- 三輪車:兩個驅動輪加一個萬向輪,原地轉向更靈活,是循跡、避障小車最常見的配置。
- 麥克納姆輪(Mecanum)車:四個輪子各自獨立控制,可以橫移、斜走、原地旋轉,遙控起來會更有趣,對控制程式也是不小的挑戰。
等這些小車陸續完成,再跟大家分享。